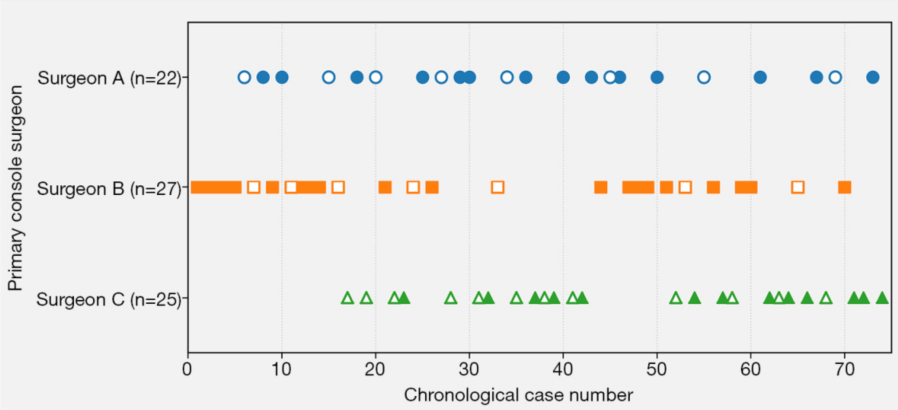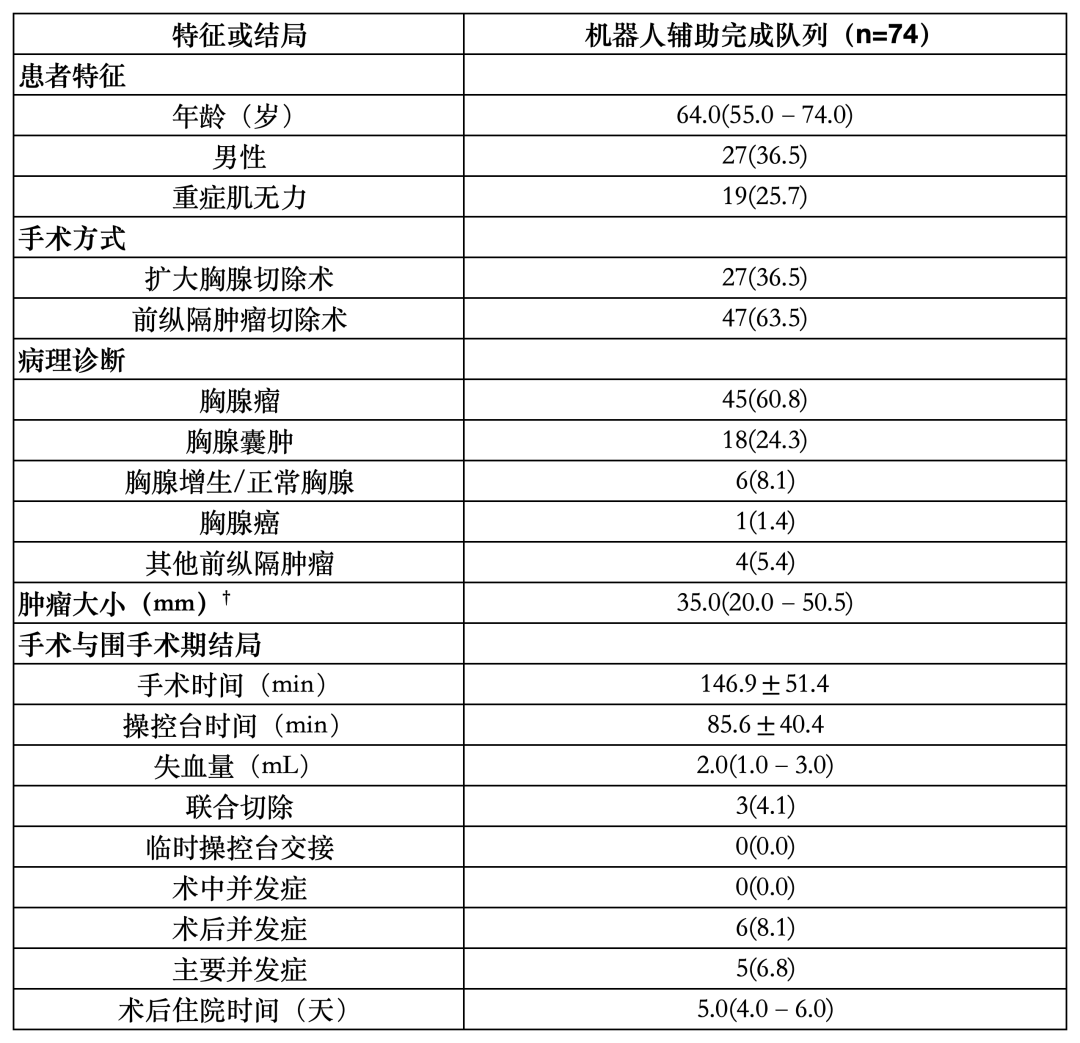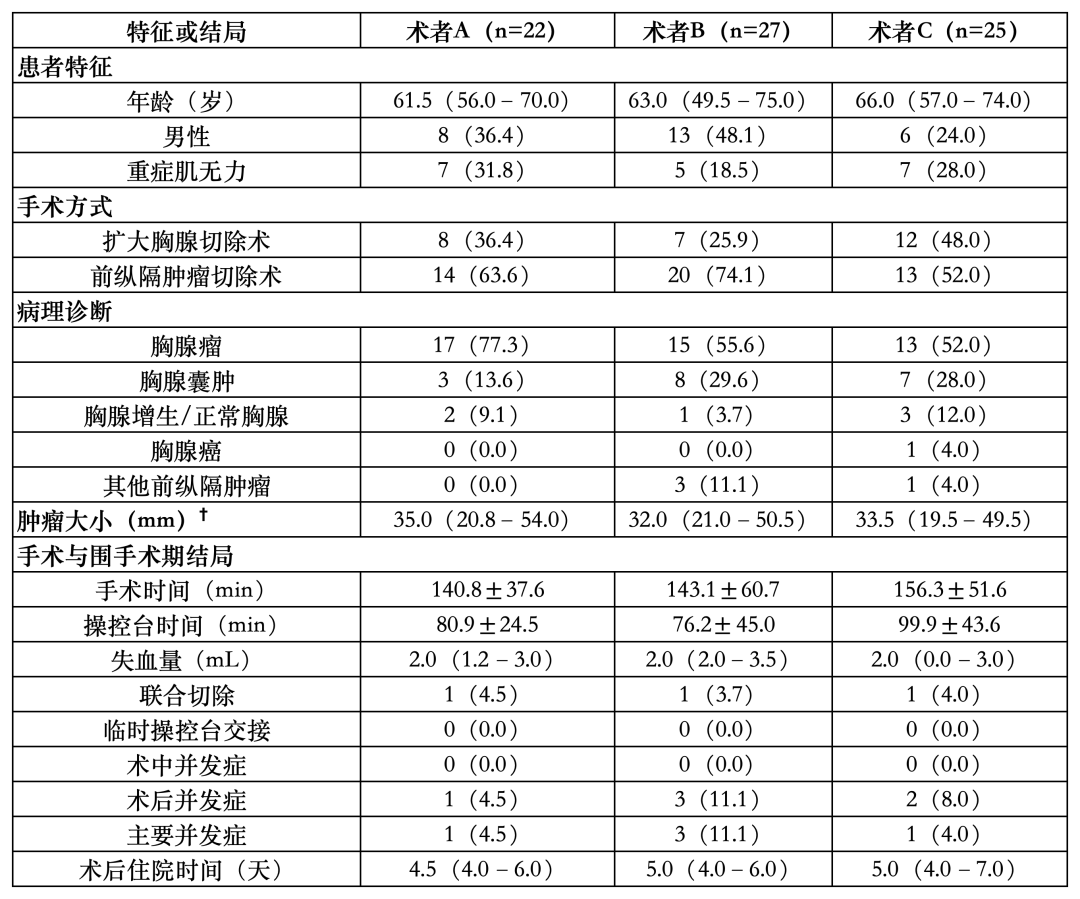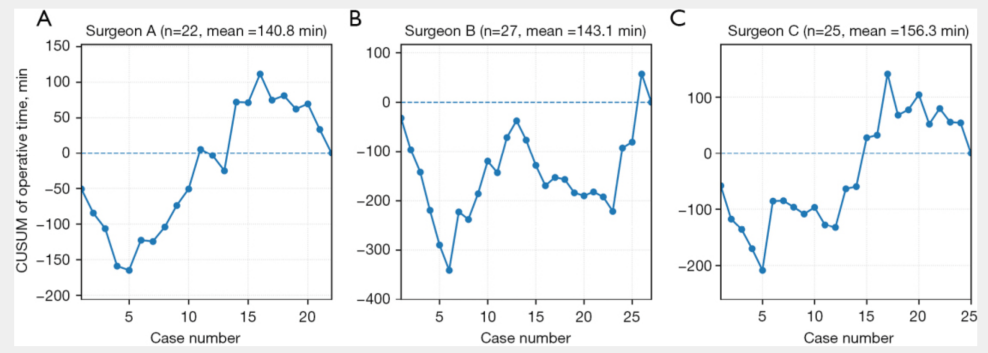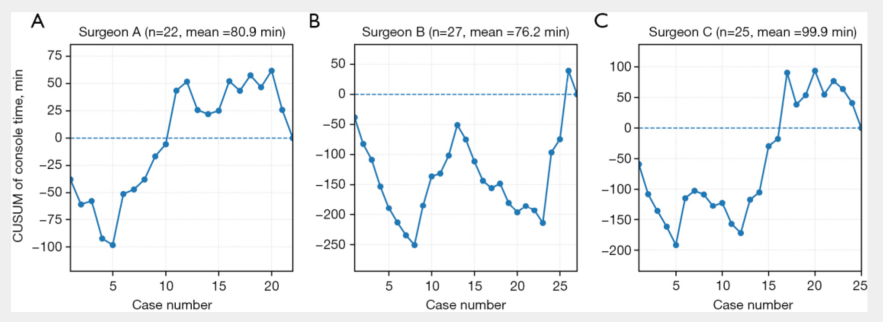

编者按:临床上,一个关键操作、一次风险判断、一项术式选择,甚至是某个瞬间的决定,背后都是术者输送的汗水和努力。而如何将这些来自一线的宝贵经验,通过一个专业平台进行输出,正是AME科研时间全新专栏——「AME手术视频展播」的初衷所在。专栏将汇集AME旗下期刊最新发表的手术视频及文章,通过文字、图片与视频等方式,多方位呈现手术技术、操作过程及临床实践,内容覆盖胸外科、骨科、神经外科等多个临床领域。同时,我们还通过业内同行和AI等多方面推荐,邀请相关领域同行,就操作细节、临床决策等分享自己的经验与思考,让国际经验与本土实践形成对话。衷心希望,这样的同行流动,能够在外科医生之间架起一座交流与协作的桥梁。敬请期待。AME手术视频展播001:Fumimoto S, Sato K, Okai S, Morita T, Shindo Y, Toyohara K, Takeda S, Hanaoka N, Katsumata T. Perioperative outcomes and surgeon-specific temporal trends in subxiphoid robot-assisted anterior mediastinal surgery: a single-center deive study. J Thorac Dis 2026;18(8):829. doi: 10.21037/jtd-2026-1965剑突下机器人辅助前纵隔手术的围术期结局与术者特异性时间趋势:一项单中心描述性研究Satoshi Fumimoto1,Kiyoshi Sato1,Shohei Okai1,Takuro Morita1,Yuki Shindo1,Katsushi Toyohara2,Sho Takeda1,Nobuharu Hanaoka2,Takahiro Katsumata11大阪医科药科大学胸外科与心血管外科,日本大阪;2枚方市立医院胸外科,日本大阪作者贡献:(I) 构思与设计:S Fumimoto;(II) 行政支持:K Sato、T Katsumata;(III) 提供研究材料或患者:S Fumimoto、K Sato;(IV) 数据收集与整理:S Fumimoto;(V) 数据分析与解释:S Fumimoto、K Sato;(VI) 稿件撰写:所有作者;(VII) 稿件最终批准:所有作者。通讯作者:Satoshi Fumimoto, MD, PhD.日本大阪府高槻市大学町2-7,大阪医科药科大学胸外科与心血管外科,邮编569-8686。电子邮箱 :satoshi.fumimoto@ompu.ac.jp。本稿件的中文文本由DeepSeek基于稿件原文翻译而成,如有不准确之处请以稿件原文为准背景:剑突下机器人辅助前纵隔手术可提供双侧膈神经、胸腺上极及左头臂静脉的正中线术野,但需要在狭窄的胸骨后间隙内进行血管解剖。既往学习曲线研究主要评估单一术者或整个机构。本研究采用累积和(CUSUM)分析,描述性评估了单一机构项目中三位主要操控台术者的围术期结局与术者特异性时间趋势。方法:我们回顾性分析了2019年4月至2026年6月期间由3位委员会认证胸外科医生作为主要操控台术者实施的76例剑突下机器人辅助胸腺切除术或前纵隔肿瘤切除术患者。整个研究期间机构适应证保持不变,排除了影像学证实存在明确主动脉或肺动脉侵犯的肿瘤。对74例机器人完成手术的患者进行了术者特异性手术时间和操控台时间的CUSUM分析。结果:76例患者中,2例(2.6%)发生中转开胸:1例因广泛胸腔内粘连,1例因术中冰冻切片诊断为胸腺癌。两者均非因不可控出血或术中并发症所致,且未发生术中并发症。术后并发症发生于7例(9.2%),包括5例(6.6%)主要并发症。74例机器人完成手术中,术者A、B、C分别完成22、27和25例。平均手术时间和操控台时间分别为146.9±51.4分钟和85.6±40.4分钟。术者A和B无持续上升的CUSUM趋势。术者C在手术时间和操控台时间上分别于第17例和第20例左右达到正峰值,随后呈下降趋势。结论:在本单中心队列中,剑突下机器人辅助前纵隔手术由3位胸外科医生实施,其中包括1位较晚进入该项目的术者,未发生术中并发症或临时操控台交接。这些发现支持在已建立的机构项目中将该手术转移给较晚进入的术者的可行性。关键词:剑突下入路;机器人辅助手术;前纵隔手术;胸腺切除术;累积和分析(CUSUM分析)收稿日期:2026年7月6日;接收日期:2026年7月31日;在线发表日期:2026年8月27日。doi: 10.21037/jtd-2026-1965视频1 剑突下机器人辅助扩大胸腺切除术(视频)亮点框关键发现在76例由3位主要操控台术者实施剑突下机器人辅助胸腺切除术或前纵隔肿瘤切除术的患者中,中转开胸发生于2例(2.6%),未观察到术中并发症。在74例机器人完成的手术中,累积和(CUSUM)分析描述了手术时间和操控台时间的术者特异性时间变化;该分析未根据病例复杂度进行调整。已知与新知剑突下机器人辅助前纵隔手术可提供双侧膈神经、胸腺上极和左头臂静脉的正中线视野,但需要在狭窄的胸骨后间隙内进行技术难度高的血管解剖。既往研究主要评估单一术者或机构层面的学习曲线。本研究描述性评估了在已建立的机构项目中,剑突下机器人辅助前纵隔手术由3位主要操控台术者(包括一位较晚进入的术者)共享时的围术期结局和术者特异性时间模式。启示与改进这些发现提供了关于机构内手术共享的描述性信息,但未建立熟练度阈值或跨术者、跨机构的可推广可重复性。未来评估应采用标准化病例复杂度测量和风险调整分析。引言机器人辅助手术提供三维放大视野以及关节器械稳定、精准的操作,其在胸腺切除术和前纵隔肿瘤切除术中的实用性也已有报道[1-3]。在现有入路中,剑突下入路通过正中线进入前纵隔,具有在同一术野内观察双侧膈神经、胸腺上极及左头臂静脉周围区域的优点[4-11]。这种正中线视野有助于解剖延伸至双侧胸腔的前纵隔脂肪组织以及处理胸腺上极。因此,剑突下机器人辅助前纵隔手术已被越来越多地采用,作为一种结合微创与机器人器械精准操作的手术入路。然而,该手术技术难度较高。术者必须在有限的胸骨后间隙内向头侧推进,同时安全处理左头臂静脉及其属支,并保护双侧膈神经。特别是左头臂静脉周围的血管操作是该手术的关键安全考量。既往研究表明,剑突下胸腺切除术和剑突下机器人辅助胸腺切除术中手术时间的稳定需要一定数量的病例积累[6,7]。机器人辅助纵隔肿瘤切除术开展阶段的学习曲线和手术时间变化也已有报道[12,13]。然而,大多数既往研究聚焦于单一术者、机构开展阶段或整个机构层面的学习曲线。关于在已建立的机构项目中多位主要操控台术者如何共享该手术的数据仍然有限。特别是,描述较晚进入的术者开始主要操控台实践后的围术期结局和时间模式,可能为机构内手术共享提供实用信息。然而,此类观察性数据本身无法确定技术熟练度或可推广的可重复性。本研究旨在描述性评估在单一机构内3位主要操控台术者共享剑突下机器人辅助胸腺切除术和前纵隔肿瘤切除术时的围术期结局以及手术时间和操控台时间的术者特异性时间趋势。本研究并非旨在确定正式的学习曲线或熟练度阈值。我们按照STROBE报告清单呈现本文(可在https://jtd.amegroups.com/article/view/10.21037/jtd-2026-1965/rc获取)。方法研究设计与患者这是一项单中心回顾性观察性研究。我们回顾了2019年4月至2026年6月期间,在大阪医科药科大学医院胸外科由3位委员会认证的胸外科医生,作为主要操控台术者实施的76例剑突下机器人辅助胸腺切除术或前纵隔肿瘤切除术患者。经侧胸入路手术的患者被排除。在整个研究期间,剑突下机器人辅助入路的机构适应证保持不变。该入路适用于需要扩大胸腺切除术的患者以及影像学无明确主动脉或肺动脉侵犯证据的前纵隔肿瘤患者。明确存在主动脉或肺动脉侵犯的患者不被视为该入路的候选者。本机构未常规使用侧胸机器人入路,也未实施剑突下适应证的阶段性扩展。未使用正式的胸廓畸形、内脏脂肪或整体病例复杂度分级系统,这些变量也未进行回顾性量化。需要中转开胸的患者被纳入整体围术期安全性分析。然而,由于中转开胸病例的手术时间和操控台时间可能无法准确反映机器人完成手术的操控台表现,这些病例被排除在术者特异性累积和(CUSUM)分析之外。因此,CUSUM分析在74例机器人完成手术的患者中进行。患者特征、术前诊断、手术类型、肿瘤大小、手术时间、操控台时间、失血量、中转开胸、术中并发症、术后并发症和术后住院时间从病历、手术记录、麻醉记录和病理报告中回顾性提取。本研究按照《赫尔辛基宣言》及其后续修正案进行。研究经大阪医科药科大学医院机构审查委员会批准(编号2024-264-1)。由于为回顾性观察性研究,豁免个体知情同意。手术技术所有手术均在全身麻醉下进行,患者取仰卧位。采用轻度头高脚低位和轻度手术台折弯,所有病例均使用da Vinci Xi手术系统(Intuitive Surgical,Sunnyvale,CA,USA)。手术按照Suda等人描述的剑突下胸腺切除术基本原则进行[4,5]。在剑突尾侧做约3cm横向切口,置入单孔入路装置。CO2气腹一般维持在8mmHg。解剖胸骨后间隙以创建前纵隔操作空间。双侧打开纵隔胸膜后,在双侧第六肋间置入8−mm机器人套管,机器人从颅侧对接。右臂使用SynchroSeal装置,左臂使用开窗式抓钳。对于重症肌无力患者的扩大胸腺切除术,切除范围包括胸腺及前纵隔脂肪组织,解剖边界为头侧甲状腺下极区域、尾侧膈肌、两侧膈神经(视频1)[14,15]。对于疑似胸腺瘤或胸腺癌的患者,以肿瘤学安全性优先确定切除范围和手术入路,同时避免损伤肿瘤包膜。中转开胸的决定由主要操控台术者根据粘连范围、术中诊断、肿瘤学根治性和安全性的综合评估做出。术者背景与病例分类主要操控台术者由3位委员会认证胸外科医生组成,均具有肺机器人辅助胸外科手术(RATS)经验。术者A和B从研究早期阶段即作为主要操控台术者实施剑突下机器人辅助前纵隔手术。在其首例剑突下主要操控台病例之前,术者A和B分别实施了3例和5例经侧胸入路的机器人辅助前纵隔手术,而术者C无经侧胸入路纵隔机器人操控台经验。术者C在作为助手参与术者A和B实施的16例剑突下手术后,于2022年3月开始作为主要操控台术者实施剑突下手术。回顾性数据集无法可靠重建每位术者在首例剑突下病例前的肺RATS操控台总例数,也不包含预定义的病例量阈值或过渡到主要操控台实践的客观能力评分。未使用预定义的病例分配标准。原则上,每例手术由手术日排班对应的术者实施,该分配原则在整个研究期间保持不变,包括术者C开始主要操控台实践之后。因此,尽管病例分配非随机,但病例并非根据肿瘤大小、疾病类型或感知的手术难度有意分配给特定术者。在本研究中,每例根据主要操控台术者分类为术者A、术者B或术者C。结局与定义本研究的安全性结局为中转开胸、术中并发症、术后并发症、主要并发症、失血量和术后住院时间。术者特异性时间模式通过手术时间、操控台时间及其CUSUM曲线进行描述性评估。手术时间定义为从皮肤切开到伤口关闭完成的时间。操控台时间定义为从主要操控台术者开始机器人操控台操作到机器人辅助操作完成的时间。临时操控台交接定义为术中操控台控制权从主要操控台术者转移到另一术者且未中转开胸。中转开胸定义为从最初计划的剑突下机器人辅助手术转为非机器人辅助入路,包括开胸术或正中胸骨切开术。术后并发症定义为住院期间或术后30天内发生的不良事件,按Clavien-Dindo分级分类。主要并发症定义为Clavien-Dindo Ⅲ级或以上并发症。统计分析连续变量根据分布以均值±标准差或中位数[四分位距(interquartile range,IQR)]表示。分类变量以数量和百分比表示。患者特征和围术期结局对整体队列及按主要操控台术者进行描述性总结。为可视化手术时间和操控台时间的时间变化,对74例机器人完成手术的患者进行术者特异性CUSUM分析。CUSUM分析已用于评估连续手术病例的学习曲线和时间表现趋势[16,17]。在本研究中,CUSUM分析分别对手术时间和操控台时间进行。CUSUM值通过将每位术者的病例按时间顺序排列,并依次累积每例测量值与该术者均值的偏差来计算。换言之,第n例的CUSUM值通过将第n例测量值与术者特异性均值的差值,加到截至第n−1例的CUSUM值上来计算。测量值为手术时间或操控台时间。初始CUSUM值设为0。CUSUM曲线的上升趋势解释为长于术者特异性均值的病例累积,而下降趋势解释为短于术者特异性均值的病例累积。CUSUM曲线使用每位术者按时间顺序排列的所有机器人完成病例的观察手术时间和操控台时间构建。未按手术类型或病理诊断进行分层。所有统计分析均使用EZR 1.51版,即R的图形用户界面[18]。结果患者流程2019年4月至2026年6月期间,76例由3位委员会认证胸外科医师之一作为主要操控台术者实施剑突下机器人辅助胸腺切除术或前纵隔肿瘤切除术的患者被纳入分析。其中,22例由术者A实施,28例由术者B实施,26例由术者C实施。术者A和B从研究早期阶段即作为主要操控台术者实施该手术。相比之下,术者C在观察期内加入为主要操控台术者,此后3位术者随时间推移并行实施手术。中转开胸发生于2例(2.6%),术者B组和术者C组各1例。中转原因分别为1例广泛胸腔内粘连,另1例为基于术中冰冻切片诊断为胸腺癌的肿瘤学决策。两次中转均非因术中并发症、不可控出血或继续机器人手术的技术困难所致。在76例总体队列中未发生术中并发症。术后并发症发生于7例(9.2%),包括5例(6.6%)Clavien-Dindo Ⅲ级或以上主要并发症。并发症为肌无力危象(Clavien-Dindo Ⅳ b级)、重症肌无力加重(Ⅳ b级)、喉返神经麻痹(Ⅰ级)、复张性肺水肿(Ⅲ b级)、持续性肺漏气(Ⅲ a级)、呼吸衰竭(Ⅲ b级)和菌血症(Ⅱ级)。排除2例中转开胸病例后,74例机器人完成手术的患者被纳入术者特异性CUSUM分析。最终CUSUM队列包括术者A 22例、术者B 27例和术者C 25例。CUSUM队列中的时间顺序病例分配见图1。打开APP,查看更多精彩图片图1 CUSUM队列中按主要操控台术者的时间顺序病例分配74例机器人完成并纳入术者特异性CUSUM分析的手术的时间顺序分布。CUSUM队列包括术者A实施的22例、术者B实施的27例和术者C实施的25例。术者A和B从研究早期阶段即实施剑突下机器人辅助前纵隔手术,而术者C在作为助手参与术者A和B实施的16例手术后,于2022年3月开始作为主要操控台术者实施该手术。2例中转开胸病例被纳入整体围术期安全性分析,但被排除在本图和CUSUM分析之外。实心标记表示前纵隔肿瘤切除术,空心标记表示扩大胸腺切除术。CUSUM,累积和。患者特征与围术期结局74例机器人完成手术患者的患者特征和围术期结局总结于表1。中位年龄为64.0岁(IQR,55.0~74.0岁),27例(36.5%)为男性。19例(25.7%)存在重症肌无力。手术方式包括扩大胸腺切除术27例(36.5%)和前纵隔肿瘤切除术47例(63.5%)。表1 机器人辅助手术完成队列的患者特征与围术期结局数据以n(%)、中位数(IQR)或均值±标准差表示。†肿瘤大小在可测量病灶的病例中计算。两例中转开胸病例被排除在机器人完成队列和术者特异性CUSUM分析之外。主要并发症定义为Clavien-Dindo Ⅱ级或以上。CUSUM,累积和;IQR,四分位距。病理诊断为胸腺瘤45例(60.8%)、胸腺囊肿18例(24.3%)、胸腺增生或正常胸腺6例(8.1%)、胸腺癌1例(1.4%)以及其他前纵隔肿瘤4例(5.4%)。在可测量病灶的患者中,中位肿瘤大小为35.0 mm(IQR,20.0~50.5 mm)。在74例机器人完成手术的患者队列中,平均手术时间为146.9±51.4分钟,平均操控台时间为85.6±40.4分钟。中位失血量为2.0 mL(IQR,1.0~3.0 mL)。3例(4.1%)接受联合切除。未发生临时操控台交接或术中并发症。术后并发症发生于6例(8.1%),包括5例(6.8%)主要并发症。中位术后住院时间为5.0天(IQR,4.0~6.0天)。按主要操控台术者分列的围术期结局按主要操控台术者分列的患者特征和围术期结局见表2。术者A、B和C分析的患者数分别为22、27和25例。中位年龄分别为61.5岁(IQR,56.0~70.0岁)、63.0岁(IQR,49.5~75.0岁)和66.0岁(IQR,57.0~74.0岁)。重症肌无力在术者A组有7例(31.8%),术者B组5例(18.5%),术者C组7例(28.0%)。表2 按主要操控台术者分列的患者特征与围术期结局数据以中位数(IQR)、n(%)或均值±标准差表示。3位术者均为委员会认证的胸外科医生,具有RATS经验。术者C在担任主要操控台术者之前曾作为助手参与术者A和B实施的手术。†肿瘤大小在可测量病灶的病例中计算。2例中转开胸病例被排除在本表和术者特异性CUSUM分析之外。未显示P值,因为按术者的比较为描述性且术者分配非随机。主要并发症定义为Clavien-Dindo Ⅱ级或以上。CUSUM,累积和;IQR,四分位距;RATS,机器人辅助胸外科手术。术者A实施扩大胸腺切除术8例(36.4%),术者B 7例(25.9%),术者C 12例(48.0%)。前纵隔肿瘤切除术分别为14例(63.6%)、20例(74.1%)和13例(52.0%)。术者A、B和C的平均手术时间分别为140.8±37.6分钟、143.1±60.7分钟和156.3±51.6分钟。相应的平均操控台时间分别为80.9±24.5分钟、76.2±45.0分钟和99.9±43.6分钟。3组术者的中位失血量均为2.0mL。每组各有1例患者接受联合切除。术后并发症在术者A组发生1例(4.5%),术者B组3例(11.1%),术者C组2例(8.0%)。主要并发症分别为1例(4.5%)、3例(11.1%)和1例(4.0%)。中位术后住院时间术者A为4.5天(IQR,4.0~6.0天),术者B为5.0天(IQR,4.0~6.0天),术者C为5.0天(IQR,4.0~7.0天)。术者特异性CUSUM分析基于手术时间的术者特异性CUSUM曲线见图2。术者A平均手术时间为140.8分钟,其CUSUM曲线最初向负方向偏移,随后在中期升高,但最终回落至基线附近。术者B平均手术时间为143.1分钟,其CUSUM曲线在整个序列中主要处于负值范围。尽管在序列末期观察到升高,但无持续上升趋势。术者C平均手术时间为156.3分钟,其CUSUM曲线最初向负方向偏移,在第17例左右达到正峰值,此后呈下降趋势。图2 手术时间的术者特异性CUSUM分析74例完成机器人手术中手术时间的术者特异性CUSUM曲线。CUSUM值通过累积求和每例手术时间与相应术者平均手术时间的偏差计算。上升方向表示手术时间超过术者特异性均值的病例累积,而下降方向表示手术时间短于均值的病例累积。(A) 术者A(22例),(B) 术者B(27例),(C) 术者C(25例)。术者C在第17例左右显示正峰值,随后呈下降方向,而术者A和B未观察到持续上升趋势。这些曲线为描述性,未根据病例复杂度进行调整。CUSUM,累积和。基于操控台时间的术者特异性CUSUM曲线见图3。术者A平均操控台时间为80.9分钟,其CUSUM曲线最初向负方向偏移,随后在中期升高,但最终回落至基线附近。术者B平均操控台时间为76.2分钟,其CUSUM曲线主要处于负值范围。尽管观察到后期升高,但无持续上升趋势。术者C平均操控台时间为99.9分钟,其CUSUM曲线最初向负方向偏移,在第20例左右达到正峰值,此后呈下降趋势。图3 操控台时间的术者特异性CUSUM分析74例完成机器人手术中操控台时间的术者特异性CUSUM曲线。CUSUM值通过累积求和每例操控台时间与相应术者平均操控台时间的偏差计算。上升方向表示操控台时间超过术者特异性均值的病例累积,而下降方向表示操控台时间短于均值的病例累积。(A) 术者A(22例),(B) 术者B(27例),(C) 术者C(25例)。术者C在第20例左右显示正峰值,随后呈下降方向,而术者A和B未观察到持续上升趋势。这些曲线为描述性,未根据病例复杂度进行调整。CUSUM,累积和。总体而言,3位术者的手术时间和操控台时间CUSUM曲线显示出不同的时间模式。术者A和B未观察到持续上升趋势,而术者C的两条曲线在达到正峰值后均呈下降方向。这些观察为描述性,未根据病例组合或手术复杂度的时间变化进行调整。讨论在这项单中心回顾性研究中,我们描述性评估了3位主要操控台术者实施的76例剑突下机器人辅助胸腺切除术或前纵隔肿瘤切除术的围术期结局和术者特异性时间趋势。2例患者需要中转开胸,未发生术中并发症。在74例机器人完成手术的患者中,无需临时操控台交接。CUSUM曲线显示3位术者在手术时间和操控台时间上的时间模式不同。然而,由于队列包含异质性病理诊断和手术,且分析未根据病例复杂度进行调整,所观察到的模式不能解释为学习曲线、技术熟练度或手术可重复性的确定性证据。相反,本研究描述了在同一机构项目中3位术者共享该手术的机构经验。既往研究报道了剑突下胸腺切除术、剑突下机器人辅助胸腺切除术和机器人辅助纵隔肿瘤切除术的学习曲线[6,7,12,13,19-21]。这些研究展示了这些手术或相关入路开展阶段手术时间和技术掌握的变化。然而,机器人辅助手术的学习曲线研究在结局指标、分析方法和术者经验定义方面差异很大[22]。此外,大多数既往研究聚焦于单一术者、机构开展阶段或机构的累积经验。胸外科机器人能力培养和住院医师培训的路径也已有讨论[23,24]。据我们所知,本研究可能具有信息价值的方面是描述了在同一机构项目中3位主要操控台术者共享该手术时的术者特异性时间模式。然而,该分析应与正式学习曲线研究区分开来,因为它既未定义熟练度,也未根据手术异质性和病例复杂度进行调整。在本研究中,76例患者中有2例需要中转开胸。1例因广泛胸腔内粘连需要中转,另1例在术中冰冻切片诊断为胸腺癌后中转。两次中转均非因不可控出血或其他术中并发症。中转作为术中管理决策的作用也在微创胸外科中有所讨论[25]。在术者特异性分析中,术者A和B从观察期早期即作为主要操控台术者实施该手术,而术者C在作为助手参与现有术者实施的16例手术后,于2022年3月开始主要操控台实践。因此,本研究不代表该手术最初机构开展期间的纯学习曲线。相反,它描述了一位较晚进入的术者在已建立项目中的经验。在术者C中,CUSUM曲线在达到正峰值后呈下降方向,且未发生术中并发症或临时操控台交接。然而,第17例和第20例左右视觉观察到的峰值并非预设变化点,可能反映了手术类型或其他病例复杂度方面的变化。它们不应被解释为技术掌握的阈值。既往助手暴露和机构经验未被正式评估为解释变量,CUSUM分析也未根据病例组合进行调整。因此,目前的数据无法确定助手经验导致了观察到的时间模式,也无法定义独立实践的先决条件。尽管病例分配非随机,但患者通常分配给相应手术日排班的术者,且机构适应证在整个研究期间保持不变。病例并非根据肿瘤大小、疾病类型或感知的手术难度有意分配给特定术者。该分配过程降低了故意优先分配简单病例的可能性,但并未消除未测量的选择偏倚,特别是因为缺乏客观的病例复杂度评分。因此,无术中并发症和临时操控台交接应被描述性解释,并不代表可重复性。此外,研究结果仅限于单一机构内的3位委员会认证胸外科医生,仅包括一位较晚进入的主要操控台术者。本研究存在若干局限性。第一,为单机构回顾性研究,样本量有限。第二,术者分配非随机,反映了基于手术日的实际排班;因此,不能排除未测量的选择偏倚。第三,队列包含异质性病理诊断和手术方式。手术时间和操控台时间可能受手术类型、肿瘤大小、粘连、疾病类型、联合切除、胸廓畸形、内脏脂肪和其他未测量因素的影响。无正式的病例复杂度评分,CUSUM分析未进行风险调整。未预设可重复性的目标方差或临床阈值。因此,曲线不应被解释为确定达到熟练度所需的精确病例数,曲线的变化可能反映病例构成的时间变化以及手术表现。第四,术者经验、助手暴露和患者选择未被前瞻性评估为结局的决定因素。仅观察到一位较晚进入的术者在16例助手病例后的情况;因此,本研究无法定义独立实践的先决条件,也无法建立跨术者或跨机构的可推广性。最后,本研究聚焦于短期围术期结局,未评估长期肿瘤学结局或重症肌无力患者的缓解率。需要采用标准化病例复杂度测量、风险调整分析、客观技术评估和多中心验证的大型研究。结论在这项单中心队列中,剑突下机器人辅助胸腺切除术和前纵隔肿瘤切除术由3位主要操控台术者共享,发生2例中转开胸,无术中并发症。术者特异性CUSUM分析提供了手术时间和操控台时间变化的描述性可视化。由于样本量有限、手术异质性和缺乏风险调整,这些发现不能建立正式的学习曲线或广泛可推广的可重复性。它们提供了机构内手术共享的描述性证据,并需要通过标准化病例复杂度测量和风险调整分析进一步评估。致谢无。脚注报告清单:作者已完成STROBE报告清单。可在https://jtd.amegroups.com/article/view/10.21037/jtd-2026-1965/rc获取。数据共享声明:可在https://jtd.amegroups.com/article/view/10.21037/jtd-2026-1965/dss获取。同行评审文件:可在https://jtd.amegroups.com/article/view/10.21037/jtd-2026-1965/prf获取。资金:无。利益冲突:所有作者已完成ICMJE统一披露表(可在https://jtd.amegroups.com/article/view/10.21037/jtd-2026-1965/coif获取)。作者声明无利益冲突。伦理声明:作者对工作的所有方面负责,确保与工作任何部分准确性或完整性相关的问题得到适当调查和解决。本研究按照《赫尔辛基宣言》及其后续修正案进行。研究经大阪医科药科大学医院机构审查委员会批准(编号2024-264-1),豁免该回顾性分析的个体知情同意。开放获取声明:本文为开放获取文章,按照Creative Commons Attribution-NonCommercial-NoDerivs 4.0 International License(CC BY-NC-ND 4.0)分发,允许非商业性复制和分发,严格条件为不进行任何更改或编辑,且正确引用原始作品(包括通过相关DOI和许可证的正式出版物链接)。参见:https://creativecommons.org/licenses/by-nc-nd/4.0/。参考文献1.Seong YW, Kang CH, Choi JW, et al. Early clinical outcomes of robot-assisted surgery for anterior mediastinal mass: its superiority over a conventional sternotomy approach evaluated by propensity score matching. Eur J Cardiothorac Surg 2014;45:e68-73; discussion e73. [Crossref] [PubMed]2.Marulli G, Schiavon M, Perissinotto E, et al. Surgical and neurologic outcomes after robotic thymectomy in 100 consecutive patients with myasthenia gravis. J Thorac Cardiovasc Surg 2013;145:730-5; discussion 735-6. [Crossref] [PubMed]3.Kang CH, Hwang Y, Lee HJ, et al. Robotic Thymectomy in Anterior Mediastinal Mass: Propensity Score Matching Study With Transsternal Thymectomy. Ann Thorac Surg 2016;102:895-901. [Crossref] [PubMed]4.Suda T, Kaneda S, Hachimaru A, et al. Thymectomy via a subxiphoid approach: single-port and robot-assisted. J Thorac Dis 2016;8:S265-71. [Crossref] [PubMed]5.Suda T. Single-port thymectomy using a subxiphoid approach-surgical technique. Ann Cardiothorac Surg 2016;5:56-8. [Crossref] [PubMed]6.Kang CH, Na KJ, Song JW, et al. The robotic thymectomy via the subxiphoid approach: technique and early outcomes. Eur J Cardiothorac Surg 2020;58:i39-43. [Crossref] [PubMed]7.Suda T, Ishizawa H, Nagano H, et al. Early outcomes in 147 consecutive cases of subxiphoid single-port thymectomy and evaluation of learning curves. Eur J Cardiothorac Surg 2020;58:i44-9. [Crossref] [PubMed]8.Zhang H, Chen L, Zheng Y, et al. Robot-assisted thymectomy via subxiphoid approach: technical details and early outcomes. J Thorac Dis 2018;10:1677-82. [Crossref] [PubMed]9.Zhang H, Wang F, Qiu G, et al. Safety and feasibility of a modularized procedure for trans-subxiphoid robotic extended thymectomy. Surg Endosc 2023;37:90-100. [Crossref] [PubMed]10.Shimomura M, Ishihara S, Okada S, et al. Robotic subxiphoid-optical thymectomy. Interact Cardiovasc Thorac Surg 2022;35:ivac104. [Crossref] [PubMed]11.Lee JH, Hwang J, Park TH, et al. Subxiphoid Single-Port Robotic Thymectomy Using the Single-Port Robotic System versus VATS: A Multi-Institutional, Retrospective, and Propensity Score-Matched Study. Cancers (Basel) 2024;16:2856. [Crossref] [PubMed]12.Zheng C, Ge Y, Ma T, et al. Outcomes of robot-assisted versus video-assisted mediastinal mass resection during the initial learning curve. J Robot Surg 2024;18:81. [Crossref] [PubMed]13.Yao X, Yan B, Sun T, et al. Learning curve for full-port robot-assisted mediastinal mass resection: a single-centre retrospective study. J Robot Surg 2025;19:172. [Crossref] [PubMed]14.Jaretzki A 3rd, Wolff M. "Maximal" thymectomy for myasthenia gravis. Surgical anatomy and operative technique. J Thorac Cardiovasc Surg 1988;96:711-6.15.Masaoka A, Yamakawa Y, Niwa H, et al. Extended thymectomy for myasthenia gravis patients: a 20-year review. Ann Thorac Surg 1996;62:853-9. [Crossref] [PubMed]16.Biau DJ, Williams SM, Schlup MM, et al. Quantitative and individualized assessment of the learning curve using LC-CUSUM. Br J Surg 2008;95:925-9. [Crossref] [PubMed]17.Hopper AN, Jamison MH, Lewis WG. Learning curves in surgical practice. Postgrad Med J 2007;83:777-9. [Crossref] [PubMed]18.Kanda Y. Investigation of the freely available easy-to-use software 'EZR' for medical statistics. Bone Marrow Transplant 2013;48:452-8. [Crossref] [PubMed]19.Kamel MK, Rahouma M, Stiles BM, et al. Robotic Thymectomy: Learning Curve and Associated Perioperative Outcomes. J Laparoendosc Adv Surg Tech A 2017;27:685-90. [Crossref] [PubMed]20.Meacci E, Nachira D, Congedo MT, et al. Learning Curve of Robot-Assisted Thymectomy: Single Surgeon's 7-Year Experience. Front Surg 2022;9:860899. [Crossref] [PubMed]21.Power AD, D'Souza DM, Moffatt-Bruce SD, et al. Defining the learning curve of robotic thoracic surgery: what does it take? Surg Endosc 2019;33:3880-8. [Crossref] [PubMed]22.Soomro NA, Hashimoto DA, Porteous AJ, et al. Systematic review of learning curves in robot-assisted surgery. BJS Open 2020;4:27-44. [Crossref] [PubMed]23.Seder CW, Cassivi SD, Wigle DA. Navigating the pathway to robotic competency in general thoracic surgery. Innovations (Phila) 2013;8:184-9. [Crossref] [PubMed]24.Alicuben ET, Wightman SC, Shemanski KA, et al. Training residents in robotic thoracic surgery. J Thorac Dis 2021;13:6169-78. [Crossref] [PubMed]25.Raveglia F, Scarci M, Cioffi U, et al. Intra-operative conversion during video-assisted thoracoscopic surgery lobectomy is not a failure as long as emergency is avoided. J Thorac Dis 2019;11:638-42. [Crossref] [PubMed]▼专家点评AME:本文中C医生的CUSUM曲线呈现横置“S”型,与既往研究有所不同。结合您的临床经验,您如何理解这一现象?陈凯(上海交通大学医学院附属瑞金医院):本研究通过CUSUM分析,对同一医疗机构3名胸外科医生的机器人剑突下胸腺切除术的手术时间进行了趋势评估。虽然CUSUM分析是研究学习曲线的经典量化方法,但是本研究没有依据手术的复杂性进行调整,因此本研究中CUSUM分析对医生的手术熟练度的评估弱化。既往对机器人剑突下胸腺切除术的CUSUM分析描绘的学习曲线呈现的是先上升后下降的抛物线,而本研究中作为新加入的C医生的CUSUM曲线为横置的“S”形。原因之一可能是手术复杂因素的干扰,前期手术复杂度较小,而中期手术复杂度有所提高,后期曲线的下降既有可能是手术复杂度的下降,也有可能是手术熟练度的升高;原因之二,C医生曾作为助手参与16例机器人剑突下胸腺手术,既往的助手经历缩短了C医生学习曲线的上升段。以往的研究显示医生需要进行20~35例手术后,CUSUM曲线才开始下降。本研究中C医生17例手术后曲线就出现下降趋势。当然,正如作者在文中提及本研究存在一些局限性,导致我们只能模糊地感觉到同一机构内既往有相关助手经验的医生开始进行机器人剑突下胸腺切除术时,他的学习曲线与既往毫无经验的医生相比可能存在差异。点评专家介绍陈凯上海交通大学医学院附属瑞金医院,胸外科,副主任医师上海交通大学医学院附属瑞金医院太仓分院,胸外科,执行主任中国医师协会医学机器人专业委员会委员中国医药教育协会胸外科专业委员会委员中国医疗保健国际交流促进会胸外科分会机器人学组组员海峡两岸医药卫生交流协会胸外科专委会重症肌无力专业学组委员CACA胸腺肿瘤整合康复委员会委员上海市抗癌协会纵隔肿瘤专业委员会委员上海中西医结合协会胸外科专业委员会委员